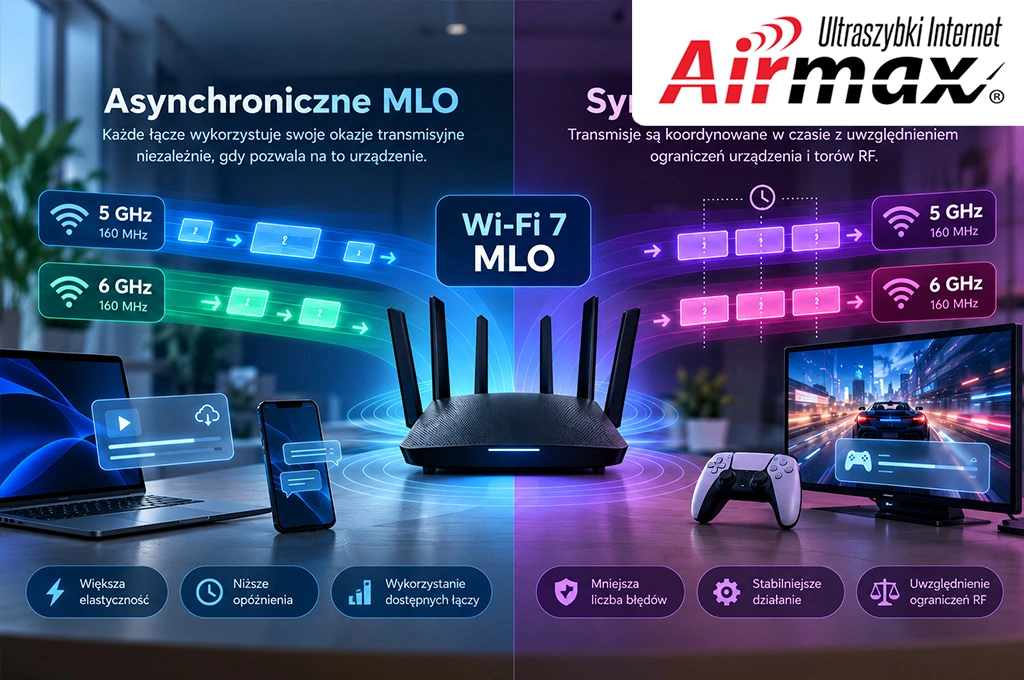
Dwa kanały radiowe nie oznaczają dwóch niezależnych urządzeń
W tradycyjnym połączeniu Wi-Fi urządzenie komunikuje się z punktem dostępowym za pomocą określonego łącza radiowego. Multi-Link Operation zmienia tę architekturę, pozwalając urządzeniom typu Multi-Link Device (MLD) ustanawiać wiele łączy należących do jednej logicznej relacji komunikacyjnej.
Router AP MLD może na przykład obsługiwać łącze w paśmie 5 GHz i drugie w paśmie 6 GHz, natomiast laptop będący non-AP MLD może komunikować się z nim przez oba łącza, o ile pozwalają na to ich wspólne możliwości i konfiguracja. Każde z tych łączy ma własne warunki radiowe, szerokość kanału, poziom zakłóceń, obciążenie medium oraz chwilową szybkość transmisji.
Nie oznacza to jednak, że oba łącza są całkowicie niezależne z punktu widzenia konstrukcji urządzenia. Mogą współdzielić elementy sprzętowe, zasoby przetwarzania, układy taktowania, zasilanie lub część toru radiowego, a zależności te wpływają na możliwość wykonywania określonych operacji w tym samym czasie.
Niezależność kanałów w przestrzeni częstotliwości nie oznacza automatycznie niezależności ich obsługi w czasie. To fundamentalna różnica, od której zaczyna się znaczna część wyzwań projektowych MLO.
Co właściwie oznacza synchronizacja w MLO?
Słowo „synchronizacja” może odnosić się do kilku różnych zagadnień: wspólnego czasu działania układów elektronicznych, koordynacji dostępu do medium albo sposobu planowania transmisji na wielu łączach. W kontekście MLO szczególnie interesuje nas ostatnie znaczenie, czyli organizacja aktywności radiowej w taki sposób, aby uniknąć konfliktów pomiędzy nadawaniem i odbiorem.
Wyobraźmy sobie, że urządzenie chce nadać ramkę na Link 1 i jednocześnie odebrać inną ramkę na Link 2. Jeżeli architektura sprzętowa pozwala na taką operację, oba łącza mogą zachowywać dużą niezależność. Jeżeli jednak transmisja na pierwszym łączu zakłóca odbiór na drugim, urządzenie musi odpowiednio ograniczyć lub skoordynować ich aktywność.
W takim przypadku nie wystarczy sprawdzić, czy kanał radiowy jest wolny. Trzeba również ustalić, czy sam sprzęt może bezpiecznie wykonać zaplanowaną operację, ponieważ dostęp do medium i dostępność zasobów urządzenia są dwoma odrębnymi warunkami.
Asynchroniczne podejście: każde łącze korzysta z własnych okazji transmisyjnych
Wyobraźmy sobie dwa łącza, które mogą działać w dużym stopniu niezależnie. Link 1 pracuje w paśmie 5 GHz, Link 2 w paśmie 6 GHz, a każde z nich obserwuje własny kanał i stosuje odpowiednie mechanizmy dostępu do medium.
Jeżeli Link 1 uzyska możliwość nadawania, może rozpocząć transmisję. Jeśli w tym samym czasie Link 2 również uzyska dostęp do medium, może wykorzystać swoją okazję transmisyjną, pod warunkiem że urządzenie obsługuje wymaganą kombinację jednoczesnych operacji. Nie ma przy tym konieczności, aby każda transmisja rozpoczynała się i kończyła dokładnie w tej samej chwili na obu łączach.
Takie podejście daje dużą elastyczność. Gdy kanał 5 GHz jest zajęty przez sąsiednią sieć, a 6 GHz pozostaje dostępny, urządzenie nie musi czekać, aż oba kanały będą jednocześnie wolne. Może wykorzystać okazję na 6 GHz, co z punktu widzenia latency pozwala ograniczyć zależność pomiędzy chwilową zajętością różnych kanałów.
Ta niezależność ma jednak praktyczną wartość tylko wtedy, gdy sprzęt rzeczywiście potrafi obsłużyć równoczesne operacje radiowe. I tutaj pojawia się jedno z najważniejszych pojęć związanych z MLO.
STR: kiedy urządzenie może nadawać i odbierać równocześnie
STR (Simultaneous Transmit and Receive) oznacza możliwość realizowania określonych operacji nadawania i odbioru równocześnie na różnych łączach. Przykładowo urządzenie może nadawać na Link 1 i jednocześnie odbierać na Link 2, co pozwala lepiej wykorzystać niezależne okazje transmisyjne.
Wyobraźmy sobie router, który przesyła duży blok danych do jednego klienta przez 5 GHz, podczas gdy inne urządzenie chce wysłać krótką ramkę przez 6 GHz. Jeżeli odpowiednia konfiguracja sprzętowa pozwala na jednoczesne nadawanie i odbiór, router może obsługiwać obie operacje bez konieczności rozdzielania ich w czasie.
W praktyce taka zdolność wymaga odpowiedniej izolacji pomiędzy torami radiowymi. To właśnie tutaj zaczyna się prawdziwa inżynieria RF, ponieważ równoczesna praca nadajnika i odbiornika w jednym urządzeniu może być znacznie trudniejsza, niż sugeruje sama obecność dwóch różnych pasm częstotliwości.
Dlaczego własny nadajnik może zagłuszyć własny odbiornik?
Załóżmy, że urządzenie nadaje sygnał na 5 GHz i próbuje jednocześnie odebrać słaby sygnał na 6 GHz. Ponieważ transmisje odbywają się w różnych pasmach, mogłoby się wydawać, że nie powinny sobie przeszkadzać. Problem polega jednak na ogromnej różnicy pomiędzy poziomem sygnału generowanego przez własny nadajnik a poziomem sygnału odbieranego z odległego urządzenia.
Sygnał odbierany może być bardzo słaby, podczas gdy własny nadajnik pracuje z mocą wielokrotnie większą. Nawet niewielka część energii nadajnika, która przedostanie się do toru odbiorczego, może pogorszyć jego działanie, a w skrajnych warunkach uniemożliwić poprawny odbiór.
Źródłem problemu mogą być między innymi:
- niedostateczna izolacja pomiędzy antenami;
- sprzężenia pomiędzy ścieżkami RF na płytce drukowanej;
- niedoskonałości filtrów pasmowych;
- produkty nieliniowości układów nadawczych;
- ograniczony zakres dynamiczny odbiornika;
- niepożądane sygnały powstające w układach częstotliwościowych.
Nie chodzi więc wyłącznie o to, czy pasma 5 GHz i 6 GHz są od siebie oddzielone, lecz również o to, czy odbiornik potrafi prawidłowo pracować w obecności bardzo silnego sygnału generowanego wewnątrz tego samego urządzenia.
To właśnie ograniczenia RF mogą decydować o tym, czy dwa łącza MLO naprawdę będą niezależne w czasie.
NSTR: kiedy jednoczesne nadawanie i odbiór staje się problemem
Drugim ważnym pojęciem jest NSTR (Non-Simultaneous Transmit and Receive). W konfiguracji NSTR określone kombinacje jednoczesnego nadawania i odbioru na różnych łączach nie są obsługiwane, co nie oznacza rezygnacji z MLO, lecz konieczność uwzględnienia ograniczeń sprzętowych przy organizacji aktywności radiowej.
Wyobraźmy sobie, że urządzenie rozpoczyna transmisję na Link 1, a w tym samym czasie na Link 2 pojawia się sygnał, który chciałoby odebrać. Jeżeli nadawanie na pierwszym łączu uniemożliwia poprawny odbiór na drugim, powstaje konflikt wymagający odpowiedniej koordynacji.
W zależności od konkretnej konfiguracji i procedur może to oznaczać konieczność koordynowania momentów transmisji, ograniczania niektórych operacji lub uwzględniania zależności pomiędzy łączami podczas planowania dostępu do medium.
Najważniejsza konsekwencja jest następująca: dwa kanały mogą być wolne z punktu widzenia otoczenia radiowego, ale urządzenie nadal może nie móc wykorzystać ich w dowolnej kombinacji operacji.
To jedna z przyczyn, dla których MLO nie zawsze zapewnia liniowy wzrost wydajności wraz z liczbą aktywnych łączy.
Synchronous MLO: po co koordynować transmisje w czasie?
Jeżeli urządzenie ma ograniczenia związane z jednoczesnym nadawaniem i odbiorem, naturalnym rozwiązaniem jest większa koordynacja czasowa. W ogólnym sensie można mówić o bardziej synchronicznym podejściu do obsługi wielu łączy, choć nie oznacza to, że każda ramka musi być przesyłana równocześnie na wszystkich kanałach.
Istotą takiego podejścia jest planowanie aktywności poszczególnych łączy z uwzględnieniem wspólnych ograniczeń urządzenia. Jeżeli pewne kombinacje nadawania i odbioru prowadzą do zakłóceń własnych, system może odpowiednio koordynować momenty rozpoczęcia i zakończenia operacji, ograniczając ryzyko konfliktów.
Koordynacja ma jednak swoją cenę. Jeżeli jedno łącze musi poczekać na zakończenie aktywności drugiego, tracimy część elastyczności, którą teoretycznie daje MLO. Powstaje więc klasyczny kompromis inżynierski: większa niezależność pozwala lepiej wykorzystywać okazje transmisyjne, natomiast większa koordynacja może umożliwić poprawne działanie przy bardziej ograniczonej architekturze RF.
Dlaczego synchronizacja może obniżyć przepustowość?
Wyobraźmy sobie dwa łącza, które mają dane gotowe do wysłania. Gdyby mogły działać niezależnie, urządzenie mogłoby wykorzystać dostępne okazje transmisyjne zgodnie ze swoimi możliwościami sprzętowymi. Jeżeli jednak musi zachować określone zależności czasowe, jedna z transmisji może zostać opóźniona.
W efekcie część dostępnego czasu radiowego nie zostaje wykorzystana w najbardziej elastyczny sposób. Nie oznacza to automatycznie dużej straty, ponieważ wiele zależy od charakteru ruchu, długości transmisji, zajętości kanałów i sposobu koordynacji.
Z punktu widzenia projektowania systemu pojawia się jednak dodatkowe ograniczenie: maksymalna wydajność wielu łączy zależy nie tylko od ich indywidualnych parametrów PHY, lecz także od tego, jakie kombinacje operacji są dozwolone w czasie.
To jedna z kluczowych różnic pomiędzy prostym sumowaniem szybkości PHY a rzeczywistą przepustowością systemu MLO.
Dlaczego synchronizacja może również poprawić działanie systemu?
Skoro koordynacja ogranicza swobodę transmisji, mogłoby się wydawać, że zawsze jest niekorzystna. Tak jednak nie jest, ponieważ niekontrolowana równoczesna aktywność łączy może powodować silne zakłócenia własne, prowadzące do błędów odbioru i retransmisji.
W takim przypadku pozorna korzyść z równoczesnego wykorzystania dwóch kanałów mogłaby zostać zniwelowana przez problemy radiowe. Odpowiednia koordynacja pozwala ograniczyć ryzyko takich sytuacji, dzięki czemu system może osiągać bardziej stabilne parametry transmisji, nawet jeżeli nie wykorzystuje wszystkich teoretycznie dostępnych możliwości jednoczesnego działania.
Najbardziej agresywne wykorzystanie wielu łączy nie zawsze oznacza najlepszy wynik końcowy. Czasami korzystniejsze jest ograniczenie współbieżności w zamian za mniejszą liczbę błędów i bardziej przewidywalne działanie.
STR kontra NSTR: porównanie architektur
Najważniejsze różnice pomiędzy STR i NSTR można zestawić w następujący sposób:
| Cecha | STR | NSTR |
|---|---|---|
| Jednoczesne nadawanie na jednym łączu i odbiór na drugim | Obsługiwane dla odpowiednich łączy | Ograniczone dla określonych par łączy |
| Niezależność czasowa łączy | Większa | Mniejsza |
| Wymagania dotyczące izolacji RF | Zwykle wyższe | Możliwość pracy przy innych kompromisach sprzętowych |
| Koordynacja aktywności łączy | Nadal potrzebna, ale mniej ograniczona przez konflikty Tx/Rx | Szczególnie istotna |
| Potencjał wykorzystania równoczesnych okazji transmisyjnych | Większy | Zależny od ograniczeń czasowych |
| Koszt i złożoność sprzętu | Mogą być wyższe | Zależą od konkretnej implementacji |
To porównanie ma charakter architektoniczny i nie oznacza, że każde urządzenie STR będzie szybsze od każdego urządzenia NSTR. Rzeczywista wydajność zależy również od liczby strumieni przestrzennych, szerokości kanałów, jakości anten, parametrów RF, firmware i warunków sieciowych.
STR opisuje określoną zdolność równoczesnej pracy, a nie gwarantowany wynik testu przepustowości.
Co się dzieje, gdy dwa łącza próbują uzyskać dostęp do medium?
Każde łącze Wi-Fi musi respektować zasady dostępu do swojego medium radiowego. Załóżmy, że Link 1 i Link 2 mają dane gotowe do wysłania, ale na pierwszym łączu procedura dostępu do medium kończy się wcześniej, podczas gdy drugi kanał pozostaje chwilowo zajęty.
W urządzeniu zdolnym do odpowiedniej niezależnej pracy Link 1 może wykorzystać swoją okazję transmisyjną, a Link 2 kontynuować własne procedury dostępu do medium zgodnie z obowiązującymi regułami. W urządzeniu z ograniczeniami NSTR sytuacja jest bardziej złożona, ponieważ aktywność na Link 1 może wpływać na to, jakie operacje są dopuszczalne na Link 2.
Samo uzyskanie dostępu do medium nie zawsze oznacza więc możliwość rozpoczęcia dowolnej transmisji bez uwzględnienia pozostałych łączy. Scheduler MLO musi brać pod uwagę zarówno stan kanałów, jak i ograniczenia wspólnego urządzenia, ponieważ nie wystarczy wybrać łącza o najkrótszej kolejce — trzeba również sprawdzić, czy zaplanowana operacja jest możliwa w danym momencie.
eMLSR: jeszcze inny sposób wykorzystania wielu łączy
Do tej pory rozważaliśmy przede wszystkim urządzenia, które mogą obsługiwać wiele łączy z różnym stopniem niezależności. Istnieje jednak również podejście, w którym urządzenie nie dysponuje pełnymi, niezależnymi zasobami radiowymi dla wszystkich łączy danych. Tutaj pojawia się eMLSR (Enhanced Multi-Link Single Radio).
Mechanizm ten pozwala urządzeniu korzystać z wielu łączy w ramach MLO przy bardziej ograniczonych zasobach radiowych. Urządzenie może monitorować odpowiednie łącza, ale właściwa wymiana danych wymaga skierowania dostępnych zasobów radiowych do obsługi wybranego łącza. Nie jest to więc to samo co pełna, niezależna transmisja danych na dwóch kanałach jednocześnie.
Z punktu widzenia architektury sprzętowej eMLSR może być atrakcyjnym rozwiązaniem, ponieważ nie każde urządzenie mobilne może sobie pozwolić na rozbudowane, niezależne tory RF dla wszystkich pasm. Większa liczba aktywnych układów radiowych oznacza potencjalnie większy pobór energii, zajętość miejsca i koszt.
eMLSR pozwala wykorzystać część korzyści MLO przy innych kompromisach sprzętowych, ale wprowadza również konieczność przełączania i koordynowania zasobów.
Dlaczego eMLSR nie jest po prostu „tańszym STR”?
Na pierwszy rzut oka można uznać, że eMLSR to uproszczona wersja urządzenia zdolnego do niezależnej pracy wielu łączy. Takie porównanie jest jednak zbyt powierzchowne, ponieważ STR i eMLSR rozwiązują nieco inne problemy architektoniczne.
STR dotyczy możliwości równoczesnego nadawania i odbioru na różnych łączach, natomiast eMLSR opisuje sposób wykorzystania wielu łączy przez urządzenie z ograniczonymi zasobami radiowymi, w którym istotną rolę odgrywa przełączanie aktywnej obsługi transmisji danych.
W efekcie urządzenie eMLSR może korzystać z możliwości wyboru pomiędzy łączami, ale nie musi zapewniać takiej samej współbieżności jak architektura z odpowiednimi niezależnymi torami radiowymi. Nie oznacza to jednak, że eMLSR jest rozwiązaniem niepraktycznym, ponieważ dla wielu urządzeń mobilnych kluczowe znaczenie mają efektywność energetyczna, koszt i rozmiar.
Projektant nie zawsze dąży więc do maksymalnej liczby jednoczesnych transmisji. Czasami celem jest uzyskanie najlepszej relacji pomiędzy wydajnością, poborem energii i złożonością sprzętu.
MLO a zużycie energii: dlaczego niezależność nie jest darmowa?
Dwa niezależnie aktywne łącza mogą oferować duże możliwości transmisyjne, jednak każdy aktywny tor radiowy potrzebuje energii. Dotyczy to między innymi syntezerów częstotliwości, układów analogowych, przetworników, części cyfrowej PHY oraz mechanizmów przetwarzania danych.
W urządzeniu mobilnym dodatkowy pobór energii ma bezpośrednie znaczenie, ponieważ laptop lub smartfon nie może bez ograniczeń zwiększać liczby aktywnych zasobów radiowych. Projektanci muszą więc decydować, kiedy utrzymywanie wielu łączy w aktywnym stanie przynosi rzeczywistą korzyść.
Jeżeli użytkownik pobiera duży plik, większa współbieżność może być atrakcyjna. Jeżeli jednak urządzenie przesyła jedynie niewielkie porcje danych w dużych odstępach czasu, utrzymywanie maksymalnej aktywności wszystkich zasobów radiowych może nie być uzasadnione.
Właśnie dlatego architektura MLO musi uwzględniać nie tylko przepustowość i latency, ale również zarządzanie energią. Najlepsza architektura radiowa nie zawsze jest tą, która potrafi zrobić najwięcej jednocześnie — czasami jest nią ta, która potrafi nie uruchamiać zbędnych zasobów.
Czy asynchroniczne MLO zawsze zapewnia niższe latency?
W poprzednim artykule pokazaliśmy, że MLO może ograniczać opóźnienia dzięki wykorzystaniu alternatywnych okazji transmisyjnych. Naturalnie pojawia się więc pytanie, czy większa niezależność czasowa łączy zawsze oznacza niższe latency.
Odpowiedź brzmi: nie, ponieważ większa niezależność może ograniczyć część opóźnień wynikających z konieczności oczekiwania na inne łącze, ale całkowity czas dostarczenia danych nadal zależy od warunków radiowych, kolejek, retransmisji i przetwarzania ramek.
Załóżmy, że Link 1 działa stabilnie i oferuje niewielkie opóźnienia, natomiast Link 2 jest mniej przewidywalny i często wymaga ponownego nadawania. Możliwość niezależnego wykorzystania drugiego łącza nie oznacza automatycznie, że skierowanie na niego części ramek będzie korzystne.
W pewnych sytuacjach lepiej wykorzystać jedno stabilne łącze niż agresywnie rozdzielać ruch pomiędzy dwa kanały. Niezależność czasowa zwiększa liczbę dostępnych opcji, ale nie zastępuje dobrego algorytmu wyboru łącza.
Scheduler MLO musi znać ograniczenia RF
W klasycznym podejściu do zarządzania ruchem można próbować wybierać łącze na podstawie długości kolejki, zajętości kanału, jakości sygnału, przewidywanego czasu transmisji oraz liczby błędów i retransmisji. W MLO lista ta nie zawsze wystarcza, ponieważ scheduler powinien również uwzględniać możliwości sprzętowe urządzenia.
Jeżeli określona operacja na Link 1 wyklucza jednoczesną operację na Link 2, decyzja o wyborze pierwszego łącza wpływa na przyszłą dostępność drugiego. Oznacza to, że decyzje schedulera nie są całkowicie lokalne, a wybór jednego łącza może zmienić możliwości wykorzystania pozostałych.
Możemy to opisać poglądowo:
Ci = Tqueue,i + Taccess,i + Tairtime,i + Tcoordination,i + Trisk,i
Gdzie:
- Tqueue,i oznacza czas oczekiwania w kolejce;
- Taccess,i oznacza czas uzyskania dostępu do medium;
- Tairtime,i oznacza czas transmisji;
- Tcoordination,i reprezentuje koszt wynikający z koordynacji lub przełączania zasobów;
- Trisk,i jest poglądowym oszacowaniem kosztu błędów i retransmisji.
Nie jest to wzór narzucony przez IEEE 802.11be, lecz model myślowy pokazujący, że optymalny wybór łącza musi uwzględniać więcej niż jego chwilową szybkość PHY. W rzeczywistych implementacjach producenci mogą stosować różne algorytmy i heurystyki, ale wspólna pozostaje konieczność uwzględniania ograniczeń sprzętowych.
Co jest trudniejsze: dwa niezależne radia czy jedno radio obsługujące dwa łącza?
Odpowiedź zależy od tego, jaki aspekt projektu analizujemy. Dwa bardziej niezależne tory radiowe mogą wymagać większej liczby komponentów, lepszej izolacji i bardziej rozbudowanego zasilania, co zwiększa wyzwania związane z architekturą RF, ale jednocześnie może zapewniać większą swobodę równoczesnej pracy.
Architektura wykorzystująca bardziej współdzielone zasoby radiowe może ograniczać koszt sprzętowy i pobór energii, jednak wymaga starannego zarządzania czasem, przełączaniem i dostępnością zasobów.
W pierwszym przypadku większa część trudności może znajdować się w sprzęcie, natomiast w drugim większego znaczenia nabiera koordynacja pracy systemu. W rzeczywistych produktach te granice nie są całkowicie ostre, ponieważ każde urządzenie stanowi kompromis pomiędzy możliwościami PHY, konstrukcją RF, logiką MAC, kosztem i energią.
To właśnie dlatego dwa urządzenia reklamowane jako obsługujące Wi-Fi 7 i MLO mogą zachowywać się inaczej w identycznych warunkach sieciowych.
Dlaczego nie wystarczy spojrzeć na napis „MLO” w specyfikacji?
Z punktu widzenia użytkownika informacja o obsłudze MLO może wyglądać jednoznacznie — urządzenie obsługuje wiele łączy. Z punktu widzenia inżyniera jest to jednak dopiero początek pytań, ponieważ istotne są konkretne możliwości równoczesnej pracy.
Warto sprawdzić, jakie kombinacje łączy są obsługiwane, czy urządzenie może prowadzić odpowiednie operacje nadawania i odbioru równocześnie, czy występują ograniczenia NSTR oraz czy urządzenie wykorzystuje eMLSR. Równie ważne są informacje o współdzielonych zasobach radiowych, zarządzaniu energią i możliwości rzeczywistego wykorzystania kilku łączy w tym samym czasie do transmisji danych.
Bez tych informacji trudno przewidzieć, jak MLO zachowa się pod obciążeniem. Obsługa MLO nie jest równoznaczna z posiadaniem dwóch całkowicie niezależnych radiowych ścieżek transmisji danych, co warto pamiętać zarówno podczas projektowania urządzeń, jak i przy interpretowaniu wyników testów.
Jak porównać architektury MLO w praktyce?
Jeżeli chcemy sprawdzić różnice pomiędzy urządzeniami, sam test maksymalnej przepustowości nie wystarczy. Warto analizować kilka scenariuszy, ponieważ każdy z nich ujawnia inne właściwości architektury.
Pierwszym scenariuszem jest transmisja dużej ilości danych w jednym kierunku, która pozwala ocenić wykorzystanie dostępnych łączy przy intensywnym obciążeniu. Drugim jest jednoczesny ruch w obu kierunkach, mogący ujawnić ograniczenia związane z równoczesnym nadawaniem i odbiorem.
Trzeci scenariusz obejmuje krótkie transmisje wrażliwe na opóźnienie, realizowane w obecności dodatkowego ruchu. Pozwala on obserwować wpływ koordynacji na latency i jitter. Czwartym elementem powinny być pomiary poboru energii, pokazujące koszt utrzymywania określonej aktywności wielu łączy.
Warto również pamiętać, że wyniki zależą od możliwości obu stron połączenia. Nawet bardzo zaawansowany router nie zapewni określonej współbieżności, jeżeli klient nie obsługuje wymaganych funkcji, ponieważ MLO jest wspólną właściwością komunikujących się urządzeń, a nie wyłącznie cechą punktu dostępowego.
Najważniejsza różnica nie dotyczy liczby kanałów, lecz swobody ich wykorzystania
Wróćmy do początkowego przykładu routera obsługującego dwa łącza: 5 GHz i 6 GHz. Samo zestawienie obu łączy nie mówi nam jeszcze, jak będą zachowywać się w czasie, ponieważ różne architektury sprzętowe zapewniają różny poziom niezależności operacji radiowych.
W architekturze STR, zapewniającej odpowiednie możliwości równoczesnego nadawania i odbioru, urządzenie może korzystać z wielu okazji transmisyjnych z mniejszą liczbą wzajemnych ograniczeń. W konfiguracjach NSTR część operacji musi uwzględniać aktywność pozostałych łączy, natomiast w eMLSR istotną rolę odgrywa przełączanie dostępnych zasobów radiowych.
Każde podejście ma swoje zalety i koszty. Większa współbieżność może zwiększyć wydajność, ale wymaga odpowiedniej konstrukcji sprzętowej, podczas gdy większe współdzielenie zasobów może ograniczać koszt i zużycie energii, zwiększając jednocześnie znaczenie zarządzania czasem.
Dlatego najważniejszym pytaniem nie jest wyłącznie to, ile łączy obsługuje urządzenie, lecz jakie operacje może wykonać na tych łączach jednocześnie i jakie ograniczenia pojawiają się, gdy próbuje to zrobić.
To właśnie odpowiedź na to pytanie pozwala zrozumieć rzeczywistą architekturę MLO.
Od synchronizacji do szerokości pasma: co dalej?
Multi-Link Operation nie jest jedynie mechanizmem łączenia kilku kanałów w jedną logiczną komunikację, ale również problemem koordynacji zasobów radiowych. STR, NSTR i eMLSR pokazują, że wydajność MLO zależy od fizycznej konstrukcji urządzenia, a nie tylko od algorytmów warstwy MAC.
W kolejnej części serii przejdziemy do zagadnienia, które na pierwszy rzut oka wydaje się jeszcze bardziej kuszące: skoro Wi-Fi 7 może korzystać z wielu łączy, czy można potraktować dwa kanały 160 MHz tak, jakby tworzyły jeden logiczny zasób o szerokości 320 MHz? A jeśli tak, czym takie rozwiązanie różni się od pojedynczego kanału 320 MHz?
W następnym artykule przyjrzymy się tematowi: HBS Multi-Link: jak z dwóch kanałów 160 MHz zrobić logicznie 320 MHz.
Zobaczymy, gdzie kończy się proste sumowanie przepustowości, a zaczynają ograniczenia architektury PHY, MAC i RF.